金属矿山
产品已在多个行业领域得到验证,为客户创造真实价值
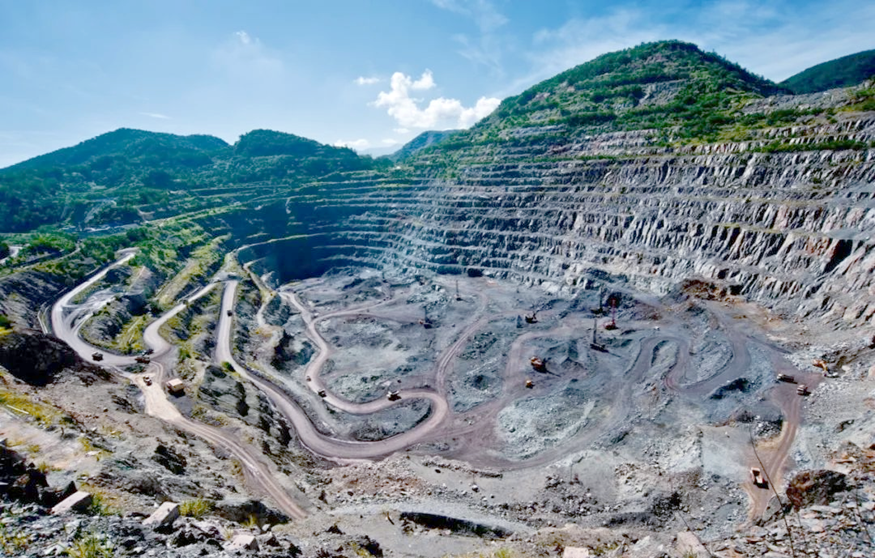
(一)场景描述
金属矿产资源是国民经济和国防科技发展的重要战略基石。但随着我国矿山加速向深部开采和复杂地质条件开采迈进,深部高地应力、高岩温、采空区塌陷等衍生安全风险显著加剧。矿山露天采场高陡边坡存在滑坡、崩塌风险,井下巷道存在有毒有害气体涌出、顶板坍塌、透水等隐患,安全管控压力持续加大。矿区面积广阔、地形崎岖,露天与井下作业环境差异大,单一巡检手段难以兼顾全域覆盖与精细检测,亟需构建无人机与四足机器人空地协同的智能巡检体系,推动传统采选模式向少人化、无人化转型。
(二)现存痛点
一是安全风险高,矿区环境复杂,井下及采空区存在有毒有害气体涌出、顶板坍塌、透水等隐患,露天矿高陡边坡存在滑坡风险,人工巡检面临极大的生命安全威胁;
二是巡检效率低、盲区大,矿区面积广阔、地形崎岖,人工巡检耗时长、劳动强度大,存在大量视觉死角和难以到达的危险区域,难以实现全天候、全覆盖的常态化巡检;
三是数据碎片化、缺乏实时预警,传统人工巡检依靠“眼看、手摸、笔记”,数据主观性强、滞后性高,难以与矿山现有调度系统深度联动,无法实现对设备故障和环境异常的实时感知与超前预警。
(三)巡检内容
露天场景:一是边坡稳定性监测,无人机全域航拍采集边坡三维点云、外观影像与热异常数据,AI识别坡面裂缝、沉降、滚石、渗漏隐患并研判形变趋势,机器人深入坡脚、台阶等复杂地形近距离复检裂缝参数;二是道路杂物监测,识别路面落石、渣土堆积、废弃物等通行障碍,及时推送清理预警;三是环境与车辆监测,排查扬尘扩散、积水淤积、渣土乱排等环境问题,识别外来车辆违规闯入生产区域;四是越界开采监测,比对实测地形数据与法定开采红线,识别超挖、越界开采行为。
井下场景:一是巷道裂缝检测,机器人SLAM自主导航遍历井下巷道,捕捉围岩、支护体裂缝并统计大小、深度、面积,研判扩展趋势与失稳风险;二是气体环境监测,实时检测瓦斯、一氧化碳、硫化氢、氧气等浓度,分析运移规律与积聚风险;三是人员着装监测,识别安全帽、矿灯等劳保用品佩戴情况及违规进入禁区、单人违规作业等行为;四是电力与设备监测,红外检测配电房、高压柜、电缆桥架温度异常,融合视觉与声纹排查传送带、风机、水泵等设备故障隐患;五是采掘进度监测,激光扫描生成采掘工作面实景模型,自动核算巷道掘进尺、采掘工程量,识别超挖、欠挖等不合规范问题。
(四)场景要求
1.机型与载荷:室外配置工业级多旋翼无人机,搭载高清可见光相机、红外热成像仪、激光雷达与多光谱相机,具备抗风、防尘、防雨、长续航能力,适配露天矿区恶劣作业环境;井下配置工业防爆四足机器人,搭载防爆高清相机、红外热成像、多参数气体传感器阵列、激光测距仪与声纹采集模块,可翻越障碍、攀爬斜坡、穿行狭窄巷道。
2.部署方式:露天矿区部署无人机自动机场,实现无人值守自主起降、自动充电与数据回传;四足机器人配置自主充电桩,电量低于阈值自动返桩充电,实现不间断连续作业;网络采用4G/5G双模融合组网并搭配Mesh自组网技术,消除井下盲巷、采掘工作面等信号盲区。
3.空地协同机制:构建“无人机广域普查+四足机器人定点精检”协同模式,无人机负责大范围、高空、远距离快速巡检,四足机器人负责地面、狭窄复杂地形精细化检测;平台发现疑似隐患自动生成复核任务,智能调度机器人抵近复查,形成协同闭环。
4.AI识别能力:集成图像识别、红外热分析、气体异常判断、声纹分析、形变分析等算法模型,覆盖边坡裂缝、坡面形变、气体超标、巷道围岩变形、设备故障、人员着装违规、道路杂物、外来车辆闯入、越界开采、采掘进度偏差等多类隐患,支持分级预警与持续迭代优化。
5.平台对接:搭建矿山智能巡检管理平台,集成任务管理、设备状态跟踪、数据可视化、告警中心、资产台账等模块,对接矿山数字孪生系统与生产调度系统,实现巡检数据三维融合展示与智能化决策支撑。
6.安全合规:设备具备防尘、抗高低温特性,配备多重避障、应急返航、紧急停机等安全机制;井下作业前完成通风条件确认与气体浓度预检,保障巡检作业安全。
(五)作业流程
平台根据矿山生产计划、历史巡检数据与隐患分布自动生成巡检计划,完成设备状态检查、航线与路径规划及环境安全确认 → 无人机按预设航线对露天矿区开展广域航拍普查,实时回传高清影像、红外热图与激光点云,监测边坡稳定性、道路杂物、环境状况与越界开采情况;四足机器人同步深入井下巷道自主巡检,采集裂缝、气体浓度、电力设备、人员着装与采掘进度等多维数据 → 平台AI算法实时分析多源数据,识别疑似隐患并标记位置、类型与严重程度 → 对疑似隐患自动生成定点复核任务,调度四足机器人或无人机抵近复检确认 → 按紧急、重要、一般三级预警推送责任部门,自动派发处置工单跟踪整改进度 → 处置完成后复检核验,台账自动归档,形成“前期准备—协同巡检—智能分析—闭环处置”全流程闭环管理。
(六)预期成效
通过无人机与四足机器人空地协同作业,实现矿山露天与井下全域、全时段、无盲区智能巡检,人员不再进入高危区域作业,彻底规避滑坡、坍塌、气体中毒等人工巡检安全风险;巡检频次与作业效率大幅提升,隐患发现速度显著加快,边坡失稳、气体超限、设备故障等风险实现早发现、早预警、早处置,事故发生率与损失有效降低;通过设备预防性维护减少非计划停机与维修成本,通过采掘进度精准监测优化生产计划与资源配置;巡检全流程数字化、可视化、闭环化,为矿山安全管理决策提供数据支撑,推动金属矿山向安全、高效、绿色、智能的现代化矿山转型升级。